

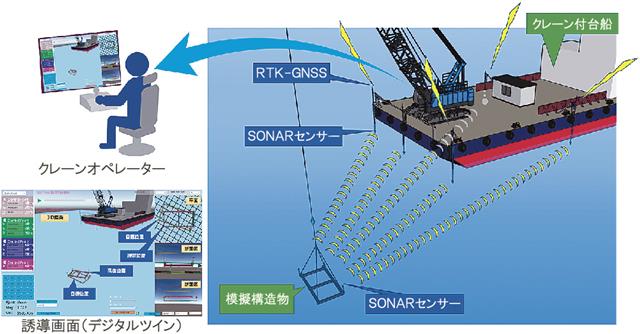
実証イメージ
熊谷組は25日、海洋土木工事の遠隔化に向け、沖合2㎞ほどの海底で水中構造物を遠隔で動かし、高い精度で海底に据え付ける実証試験を実施したと発表した。同社独自の水中測位システムに、不動テトラと高橋秋和建設(秋田県由利本荘市、堀江拓成社長)が考案した「水中据付手法」を組み合わせて実施した。水中に沈めた構造物の絶対位置座標を誤差200mm未満で連続・安定的に取得し、海上のクレーン付き台船を使って目標箇所へ着底させることに成功した。
熊谷組は洋上風力発電インフラ建設などで必要となる水中工事の無人化施工を目指している。この基幹技術となるのが今回使用した水中測位システム「AquaMarionette(アクアマリオネット)」。GNSS(衛星測位システム)と音波を組み合わせることで、濁りなどで視界の悪い海中であっても構造物の位置情報を正確に計測できる。
実証場所は、陸上から1800m離れた沖合の水深15m海域。 3m×6mの模擬フレーム構造体をクレーン付き台船からつり下げて海底に着底させ、 アクアマリオネットによる連続位置観測を実施した。計測された着底座標に対し、 アクアマリオネットの誘導とクレーン操作によって再び正確に着底できるかを検証し、高精度な絶対位置計測ができることを確認した。
海洋土木工事では、海底へ沈設するケーソンやブロックなどの構造物の位置決めや誘導作業は、潮流や視界不良の影響を受けるため、熟練技術者のノウハウや手作業による計測に依存している。
アクアマリオネットを使えば、見通しのきかない水中環境下でも、クレーン操作で構造物を高速・高精度に海底へ設置誘導できることが分かった。同社は今後、同システムを実際の海洋土木工事現場へ導入する方針だ。